
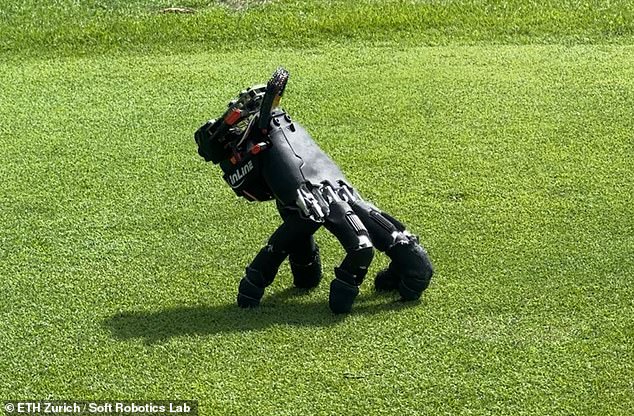
Хотя она может выглядеть и двигаться точно как Вещь из «Семейки Аддамс», эта семенящая рука — не продукт волшебства специалистов по спецэффектам. Учёные создали реальную версию оторванной руки из жутковатой франшизы, научив роботизированную кисть ходить самостоятельно.
Робот способен передвигаться вертикально на кончиках пальцев по различным поверхностям и рельефам. Кисть весом 1,8 фунта (около 800 граммов) может даже подняться после падения, толкать предметы и нажимать кнопки на клавиатуре, сохраняя равновесие.
В будущем, полагают учёные, это позволит гуманоидным роботам добираться до пространств, слишком тесных для их громоздких тел, — отсоединяя конечности и отправляя их вперёд. Ведущий исследователь Амирхоссейн Каземипур рассказал Daily Mail: «Представьте робота, который добирается до узкого отверстия, куда не может проникнуть его тело или рука. В будущей версии он мог бы отсоединить кисть, позволить ей заползти внутрь, чтобы осмотреть пространство, нажать на управление или что-то передвинуть, а затем вернуть её обратно».
Роботизированные руки уже сами по себе впечатляющие технологии, способные на тонкие манипуляции и аккуратные движения. Однако, как объясняет Каземипур, их главный недостаток в том, что обычно их нужно крепить к громоздким роботам. «Роботизированная рука обычно зависит от манипулятора и остального робота, чтобы добраться туда, где ей нужно работать, — говорит он. — Мы хотели дать ей больше независимости».
Особенно впечатляет то, что это не специально построенная машина, а серийная роботизированная кисть. Вместо создания специализированного робота исследователи взяли существующую руку и модифицировали её так, чтобы устройство могло двигаться самостоятельно.
Учёные из ETH Zurich придали этой готовой технологии совершенно новую функцию с помощью нескольких модификаций и хитрого программирования. Инженеры начали с роботизированной руки WUJI — существующей разработки китайской технологической компании. Они добавили батарею, небольшой компьютер и датчик движения, создав беспроводную ползающую кисть, которая несёт всё собственное питание и вычислительное оборудование.
Хотя благодаря Вещи это может выглядеть сверхъестественно просто, научить руку ползать самостоятельно далеко не легко. «Пальцы имеют разную длину и диапазон движения, а большой палец смещён в сторону, — говорит Каземипур. — Каждый раз, когда палец поднимается, чтобы сделать шаг или взаимодействовать с объектом, опора руки меняется».
Чтобы обойти это, исследователи использовали обучение с подкреплением — процесс, в котором компьютер, управляющий роботом, практикуется методом проб и ошибок в симуляции. Вместо того чтобы учёный вручную программировал каждое движение, это позволило руке определить, как лучше двигать пальцами на разных поверхностях, ещё до начала физических испытаний. Чтобы перенести виртуальный опыт в реальный мир, симуляции сочетали с измерениями того, как реагируют 20 подвижных суставов руки и где её пальцы скользят по земле.
Рука может «ходить» по 14 типам поверхностей, включая траву, гравий, паркет и камень. Она способна выпрямиться после падения — в испытаниях это удалось 21 раз из 25. С камерой сверху, поставляющей пространственную информацию, она также может толкать блоки по полу, оставляя их в пределах примерно двух третей дюйма от цели.
Исследователи также научили руку работать с клавиатурой: нажимать клавиши одним пальцем, опираясь на остальные четыре. В тесте операторы играли в простую видеоигру, отправляя команды руке, которая попадала по нужным клавишам 29 раз из 32.
Пока рука управляется удалённо оператором, а бортовой компьютер переводит команды в движения пальцев. В будущем, говорят исследователи, технология может помочь создавать более сложных автономных роботов. «Меня интересуют роботы, чьи специализированные части могут работать как независимо, так и вместе, — говорит Каземипур. — Каждая часть могла бы иметь собственное восприятие, управление и мобильность, отделяясь, когда это полезно, и воссоединяясь, когда задача требует всего тела».
Разработка ETH Zurich вписывается в более широкий тренд модульной робототехники, где вместо монолитных машин инженеры создают системы из автономных компонентов, способных действовать согласованно или по отдельности. Подобные принципы уже применяются в роевой робототехнике и в проектах модульных манипуляторов, но работа швейцарских учёных примечательна тем, что демонстрирует: даже серийная и недорогая кисть после доработки может обрести совершенно новые функции.
Практические применения такой технологии просматриваются уже сейчас — от осмотра труднодоступных полостей в промышленности и спасательных операциях до медицинских манипуляций в ограниченном пространстве. Однако остаются и вопросы: насколько автономной сможет стать такая рука, как обеспечить надёжную связь с «телом» и сколько энергии потребуется для длительной работы вне робота.
Тем не менее сам факт, что учёные превратили обычную роботизированную кисть в самостоятельно передвигающееся устройство, меняет представление о том, какой может быть конечность робота. Возможно, в недалёком будущем гуманоиды научатся не только ходить и манипулировать предметами, но и «отпускать» свои руки в самостоятельные путешествия — туда, куда не протиснется всё остальное тело.
Источники: Daily Mail, ETH Zurich, научная публикация исследовательской группы.


Ваш комментарий